








Salut! En tant que fournisseur de moteurs BLDC intégrés, on me pose beaucoup de questions sur la précision du contrôle de position de ces moteurs. J’ai donc pensé prendre le temps de vous l’expliquer dans cet article de blog.
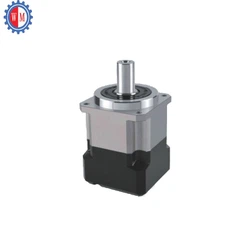
Tout d’abord, parlons de ce qu’est un moteur BLDC intégré. Un moteur BLDC intégré, ou moteur CC sans balais intégré, combine le moteur et son électronique d'entraînement en une seule unité. Cette intégration offre plusieurs avantages, comme une complexité de câblage réduite, un encombrement réduit et souvent de meilleures performances globales. Vous pouvez en savoir plus surMoteur sans balais intégrésur notre site Internet. Et pour ceux que ça intéresseMoteur CC sans balais avec entraînement intégré, nous y avons également des informations détaillées.
Passons maintenant à la précision du contrôle de position. En termes simples, la précision du contrôle de position fait référence à la mesure dans laquelle le moteur peut atteindre et maintenir une position spécifique. C'est un facteur crucial dans de nombreuses applications, en particulier celles qui nécessitent une haute précision.
L'un des éléments clés qui affectent la précision du contrôle de position d'un moteur BLDC intégré est le système de rétroaction. La plupart de ces moteurs utilisent soit des encodeurs, soit des capteurs Hall pour fournir des informations sur la position du moteur. Les encodeurs sont plus précis et peuvent fournir des informations de position haute résolution. Il en existe deux types principaux : absolus et incrémentiels. Les codeurs absolus peuvent vous indiquer la position exacte de l'arbre du moteur à tout moment, sans avoir besoin d'un point de référence. Les codeurs incrémentaux, quant à eux, mesurent les changements de position par rapport à un point de départ.
Les capteurs à effet Hall sont plus simples et moins coûteux que les codeurs. Ils détectent la position du rotor en fonction du champ magnétique. Bien qu'ils ne soient pas aussi précis que les encodeurs, ils restent suffisants pour de nombreuses applications où un niveau de précision inférieur est acceptable.
Un autre facteur qui influence la précision du contrôle de position est l'algorithme de contrôle utilisé dans l'électronique d'entraînement du moteur. Ces algorithmes sont conçus pour traiter les commentaires des capteurs et ajuster l'entrée du moteur pour atteindre la position souhaitée. Il existe plusieurs types d'algorithmes de contrôle, tels que le contrôle PID (Proportionnel - Intégral - Dérivé). Les contrôleurs PID sont largement utilisés car ils sont relativement simples et peuvent fournir de bonnes performances dans diverses situations.
La qualité du moteur lui-même joue également un rôle. Des facteurs tels que l'ondulation du couple du moteur, le couple d'engrenage et la résonance mécanique peuvent tous affecter la précision du contrôle de position. L'ondulation du couple est la variation du couple de sortie lorsque le moteur tourne. Le couple d'engrenage est le couple qui provoque le « rouage » ou l'arrêt du moteur dans certaines positions. Ces deux éléments peuvent entraîner des imprécisions dans le contrôle de position, en particulier à basse vitesse.
Dans les applications où une précision de contrôle de position élevée est requise, comme la robotique, les machines CNC et les dispositifs médicaux, le choix d'un moteur BLDC intégré est essentiel. Par exemple, dans un bras robotique, le moteur doit déplacer le bras précisément vers une position spécifique pour effectuer une tâche. Une petite erreur dans le contrôle de position peut amener le bras à manquer sa cible ou à exécuter la tâche de manière incorrecte.
Dans les machines CNC, un contrôle précis de la position est essentiel pour couper et façonner les matériaux avec une grande précision. Le moteur doit déplacer l’outil de coupe jusqu’à l’emplacement exact spécifié par la conception. Tout écart par rapport à la position souhaitée peut entraîner une pièce défectueuse.
Les dispositifs médicaux, tels que les robots chirurgicaux et les équipements de diagnostic, reposent également sur un contrôle de position de haute précision. Dans un robot chirurgical, le moteur doit déplacer l'instrument chirurgical avec une extrême précision pour minimiser les dommages aux tissus du patient.
Alors, comment mesurer la précision du contrôle de position d'un moteur BLDC intégré ? Une méthode courante consiste à utiliser le terme « erreur de position ». L'erreur de position est la différence entre la position souhaitée et la position réelle de l'arbre du moteur. Elle est généralement mesurée en degrés ou en radians pour les moteurs rotatifs et en millimètres ou en pouces pour les moteurs linéaires.
On peut également s'intéresser à la répétabilité du contrôle de position du moteur. La répétabilité fait référence à la capacité du moteur à revenir plusieurs fois à la même position. Un moteur à haute répétabilité aura une petite variation de position à chaque fois qu'il reviendra à un point spécifique.
En tant que fournisseur, nous comprenons l'importance de la précision du contrôle de position dans différentes applications. C'est pourquoi nous proposons une gamme de moteurs BLDC intégrés avec différents niveaux de précision pour répondre aux divers besoins de nos clients. Que vous travailliez sur un projet de haute précision ou sur une application plus rentable, nous avons le moteur qu'il vous faut.
Si vous êtes à la recherche d'un moteur BLDC intégré et souhaitez en savoir plus sur la précision du contrôle de position de nos produits, ou si vous avez des exigences spécifiques pour votre application, n'hésitez pas à nous contacter. Nous sommes là pour vous aider à trouver la meilleure solution pour votre projet. Commençons une conversation sur la façon dont nos moteurs peuvent répondre à vos besoins et faire passer votre application au niveau supérieur.


Références :
- "Moteurs à courant continu sans balais : théorie, conception et applications" par Craig R. Woods
- "Manuel de contrôle de mouvement" par Brian H. Kuo


